机器人不用人教了,96台“教学相长”把活干成?
来源: 紫牛新闻
2026-10-30 19:09:00

120个手机包装盒连着装下来,只失手2次。这不是老工人的成绩,是一台机器人的:成功率从79.2%提升到98.3%,失误从25次降到2次。真正稀罕的是它怎么学会的——没有一位人类师傅带着做,教它的,是旁边一起干活的机器人同伴。
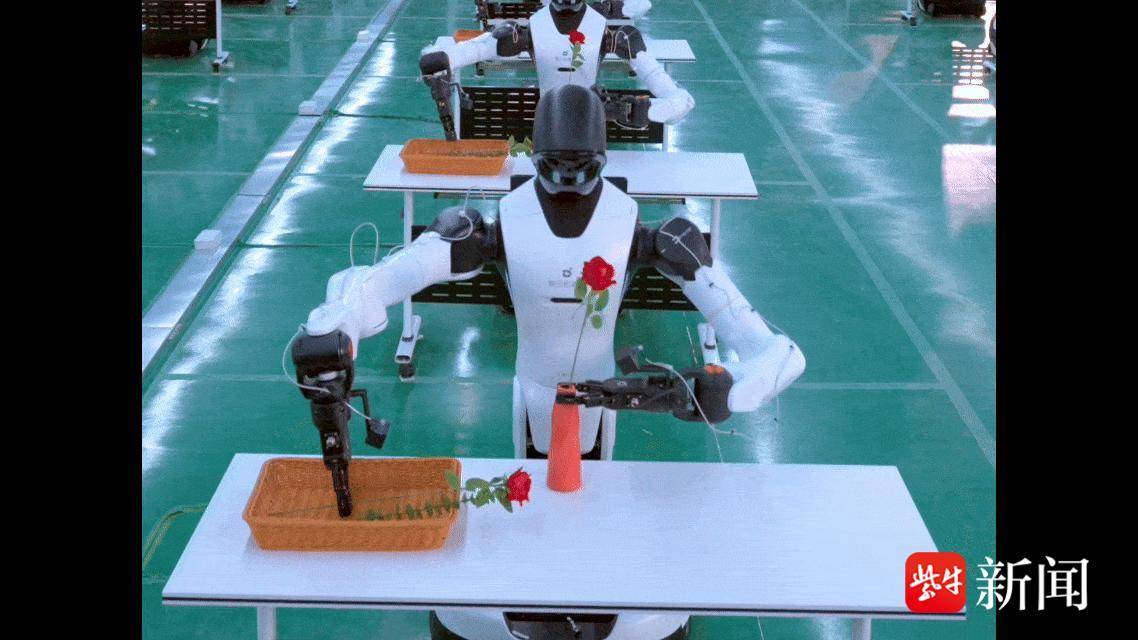
插花
10月30日,智元机器人联合清华大学、无问芯穹发布了这套方法,取名“群体经验学习”(简称CEL)。机器人被拉去干五件真实活儿——插花、叠衣服、给手机充电、组装凳子、包装手机,成绩全部好过6名人类老手遥控操作的平均水平,最好的一项高出16.7个百分点。同一时段里,一起学的机器人从16台增加到96台,成功率从86.7%涨到98.3%:机器人数量的增加,第一次直接转化为任务执行能力的提升。
绕开“人教”,机器人来教机器人
机器人想进厂干活,最缺的不是身体,是老师。眼下通行的办法是人手把手带:工程师远程摇手柄操控机器人一遍遍做,错了马上纠正。几台在实验室这么练还行,一旦要教上百台,机器可以买,能同时当师傅的人上哪儿找?人力成了那层捅不破的天花板。
CEL换了个思路:教材不再只有人类示范这一份,机器人自己干活的记录也是教材。A机器人放手机那一步老抓不稳,B机器人之前在差不多情况下稳稳做好了,那B的经历就能补A的短处。一个人踩出的路子全队能用,人则从“不停给动作”退成只在边上说一句“这次成没成”。
两块难啃的骨头被机器人“团队”拿下
以前可能机器人干完活只知道结果,不知道错在哪。包装一台手机要忙3分多钟、4000多个动作,最后只告诉你一个字:成,或者败。就像考卷只给总分不给步骤分,学生根本不知道哪道题丢了分。现在机器人“团队”的办法是把失败当路标、成功当范本:哪台翻了车,就把翻车前那几秒看到的画面和手臂关节的角度单独存下,标成“全队薄弱点”;所有干成的过程收进公共素材库。再拿薄弱点去库里搜——谁在类似情况下干成了?把这些片段挑出来重点练,力气花在最容易出事的地方,练出的新本事发回每台机器人手里,接着干、接着攒。
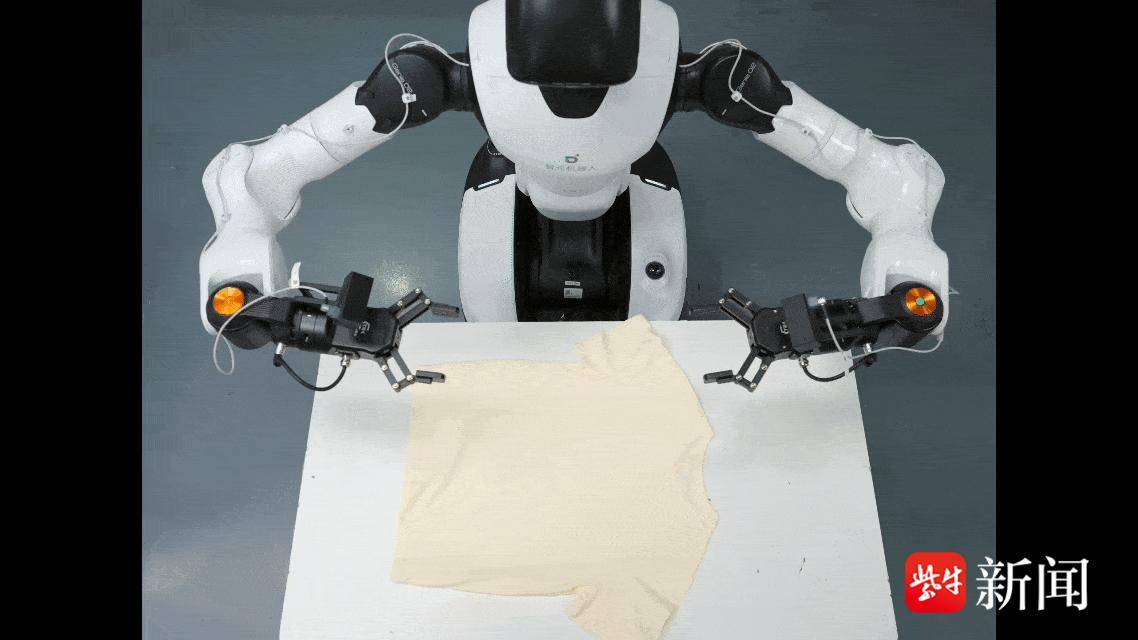
叠衣服
第二个难点是,队伍不能乱。近百台同时开工,可能有慢半拍要归位的,有网卡了壳的,有要去充电的,偶尔还有真坏的。一台出毛病就得全组停下重开,现在的机器人“团队”配了一套容错训练系统,把100台机器人、50个边缘节点和6台云端服务器拧成一股绳,机器人与计算芯片同池统一调配。谁干完谁交作业,收到就改,不用等全班齐步走;机器人下线检修,回来原地接着干,“全班不用停课”。实验跑下来,集群累计采集9834轮任务,中间出了30起故障,耽误的工时只占1.3%。
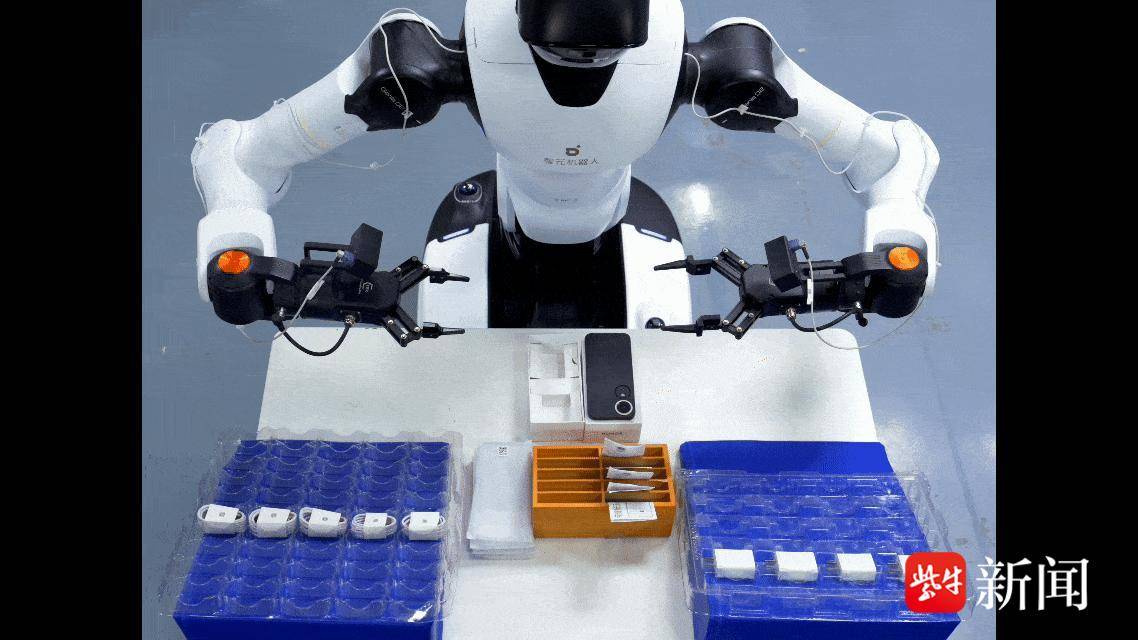
手机包装
在难度最高的手机包装任务中,参与FERT 训练的机器人从 16 台扩展至 96 台,测试成功率从 86.7% 提升至 98.3%。在相同的真实世界交互时长内,更大规模的机器人群体直接转化为更高的任务执行成功率。
技术专家告诉记者,CEL 群体经验学习为具身智能提供了一个值得继续探索的规模化方向:跳出高度依赖人类示范的传统路线,让机器人群体在真实作业中自主积累、互相学习。机器人在真实工况下遇到的成功经验、故障失败,全部沉淀为整个集群也就是机器人“团队”的公共资产。一台机器人踩过的坑,全体都可以吸取教训;单台摸索得到的有效操作,所有机器人都可以复用。当每台机器人都能贡献经验,数量本身就成了能力增长的新维度。
扬子晚报/紫牛新闻记者 徐晓风
校对 陶善工